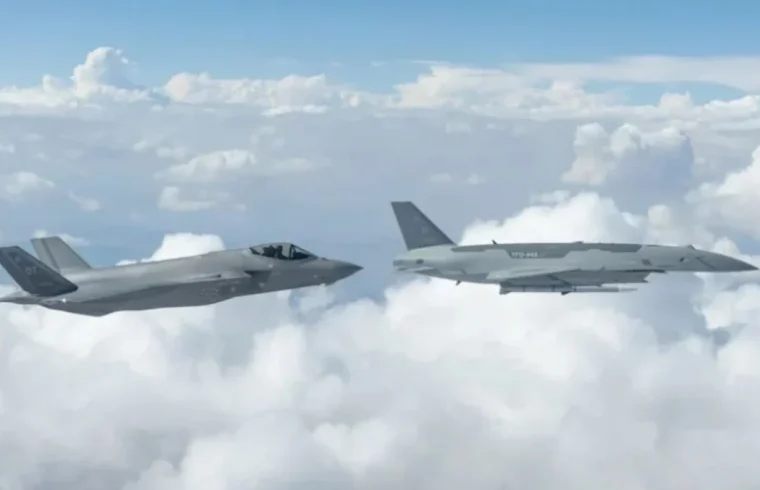
ABD Hava Kuvvetleri’nin İş Birlikçi Muharip Uçak (CCA) programı kapsamında geliştirilen birden fazla insansız hava aracı, 26 Ekim’de ilk kez Shield şirketinin Hivemind yazılımıyla birlikte uçtu. Test, araçların yalnızca aynı hava sahasında bulunmasını değil, ortak bir yazılım tarafından yönetilerek koordineli biçimde hareket etmesini ve hava muharebesi manevraları gerçekleştirmesini sınadı.
Denemede İHA’lar, görüş hattı ötesindeki hava tehditlerine karşı kullanılabilecek taktikleri uyguladı. Görüş hattı ötesi görevler, tehditlerin doğrudan görsel temasın dışında bulunduğu durumlarda algılama, bilgi paylaşımı ve uygun tepkinin birlikte yürütülmesini gerektiriyor. Testin önemli yönlerinden biri, bu görevlerin tek bir aracın kararlarına bağlı kalmadan, birden fazla aracın eşgüdümüyle gerçekleştirilmesiydi.
Shield’ın açıklamasına göre Hivemind, insansız araçların görev sırasında birlikte hareket etmesini sağlayan yapay zekâ destekli bir yazılım katmanı olarak kullanılıyor. Bu tür bir yaklaşımda araçlar, görevlerini birbirinden bağımsız biçimde yerine getirmek yerine, ortak görev hedefleri doğrultusunda koordinasyon kurabiliyor. Böylece bir aracın hareketi veya konumu, grubun diğer üyelerinin karar ve manevralarıyla ilişkilendirilebiliyor.
Farklı platformları ortak yazılımla yönetmek
ABD Hava Kuvvetleri’nin CCA programı, insanlı savaş uçaklarıyla birlikte görev yapabilecek insansız hava araçlarının geliştirilmesine odaklanıyor. Bu kapsamda amaç, pilotlu uçakların görevlerini destekleyen ve ihtiyaç halinde grup halinde hareket edebilen araçlar kullanmak. 26 Ekim’deki uçuş, birden fazla CCA aracının ortak yazılım üzerinden koordineli muharebe manevraları yapabilmesini gösteren bir test olarak öne çıktı.
Hivemind’in tasarımındaki temel özelliklerden biri, farklı hava araçlarına yeni kabiliyetlerin yazılım aracılığıyla eklenebilmesi. Bu yaklaşım, her yeni görev veya yetenek için platformun tüm yazılımını baştan tasarlama ihtiyacını azaltmayı hedefliyor. Bir başka deyişle, ortak yazılım katmanı farklı araçların görev planlaması ve koordinasyonunda kullanılabiliyor; ancak sistemin her platformda nasıl çalışacağı, aracın donanımına ve entegrasyon gereksinimlerine bağlı olabiliyor.
Shield, Hivemind’in hava, kara, deniz ve uzay alanlarında kullanılan 40’tan fazla insansız sisteme entegre edildiğini belirtiyor. Bu bilgi, yazılımın yalnızca tek bir hava aracı türü için geliştirilmediğine işaret ediyor. Farklı alanlarda kullanılabilen bir yazılım yaklaşımı, sistemlerin ortak görevlerde çalışmasını kolaylaştırma potansiyeli taşıyor. Bununla birlikte, her entegrasyonun aynı kabiliyetleri sunduğu ya da tüm araçların birbirleriyle doğrudan görev yaptığı anlamına gelmiyor.
KIZILELMA’da insanlı ve insansız uçakların birlikte çalışması
Türkiye’nin ilk insansız savaş uçağı BAYKAR Bayraktar KIZILELMA da otonom uçuş, insanlı ve insansız araçların birlikte hareket etmesi ve farklı görev senaryoları kapsamında test edildi. Bu denemeler, KIZILELMA’nın yalnızca tek başına uçuş kabiliyetini değil, diğer hava araçlarıyla koordinasyonunu ve görev sırasında farklı komutlara uyumunu da değerlendirmeyi amaçladı.
Çorlu’dan gerçekleştirilen testlerden birinde KIZILELMA, yaklaşık 15 bin feet irtifada 1 saat 45 dakika uçtu. Uçuşa iki F-16 eşlik etti: uçaklardan biri KIZILELMA’nın yanında görev yaparken diğeri hedef uçak rolünü üstlendi. Bu senaryo, insansız uçağın insanlı savaş uçaklarıyla aynı görev ortamında nasıl hareket ettiğini inceleme olanağı sağladı.
KIZILELMA, ASELSAN tarafından geliştirilen MURAD AESA radarıyla 30 mil mesafedeki F-16’yı tespit edip takip etti. Ardından GÖKDOĞAN görüş ötesi hava-hava füzesi kullanılarak simüle atış gerçekleştirildi. Hedefin sanal ortamda vurulduğu bu uygulama, gerçek bir füze atışı yapıldığı anlamına gelmiyor; radar takibi ve angajman adımlarının test senaryosu içinde canlandırıldığını ifade ediyor.
Otonom kol uçuşu ve hava devriyesi
KIZILELMA’nın başka bir denemesinde PT3 ve PT5 olarak adlandırılan iki prototip ilk kez otonom yakın kol uçuşu yaptı. BAYKAR’ın akıllı filo otonomisi algoritmaları, uçakların birbirlerinin konumuna göre formasyonlarını korumasına yardımcı oldu. Testte bildirilen otonomluk, iki prototipin belirtilen görev kapsamında insan müdahalesi olmadan birbirlerine göre konumlanması ve birlikte uçması anlamına geliyor.
Aynı çalışma sırasında Hava Devriyesi (CAP) görevi de denendi. İki prototip, önceden belirlenen bir rota üzerinde birlikte devriye uçtu. Bu tür bir görevde uçakların yalnızca formasyonu koruması değil, rota boyunca koordineli hareket etmesi de önem taşıyor. Deneme, KIZILELMA prototiplerinin ortak uçuş ve görev planı uygulama becerilerinin değerlendirilmesine katkı sağladı.
M-346 uçaklarıyla formasyon denemesi
KIZILELMA, İtalyan Leonardo tarafından geliştirilen iki M-346 uçağıyla da ortak uçuş gerçekleştirdi. Deneme kapsamında KIZILELMA, otonom taksi ve kalkışın ardından M-346 uçaklarından birinin koluna katıldı. Daha sonra insanlı M-346’nın pilotları KIZILELMA’ya komutlar verdi ve insansız uçak bu yönlendirmelere göre farklı formasyon manevraları yaptı.
Uçuş sırasında KIZILELMA; pozisyon değiştirme, formasyondan ayrılma ve yeniden formasyona katılma hareketlerini otonom biçimde gerçekleştirdi. Bu senaryo, insanlı bir uçak ile insansız bir aracın aynı uçuş sırasında koordinasyon kurabilmesini inceleyen bir test niteliği taşıyor. Ayrıca otonom hareketlerin insanlı platformlardan gelen komutlarla nasıl bir arada yürütülebileceğini değerlendirmeye imkân veriyor.
ABD’deki Hivemind testi ile KIZILELMA’nın denemeleri farklı programlar ve sistemler kapsamında yürütülse de ikisi de insansız araçların ortak görevlerdeki rolüne odaklanıyor. Birden fazla İHA’nın aynı yazılımla koordineli hareket etmesi, otonom kol uçuşu, insanlı uçaklardan komut alma ve ortak devriye gibi çalışmalar; gelecekteki hava görevlerinde yazılım, sensörler ve platformlar arasındaki uyumun önemini ortaya koyuyor. Bu testler kabiliyetlerin değerlendirildiği aşamaları temsil ediyor; operasyonel kullanım düzeyi ve kapsamı ise ilgili programların ilerleyen geliştirme ve doğrulama süreçlerine bağlı.