

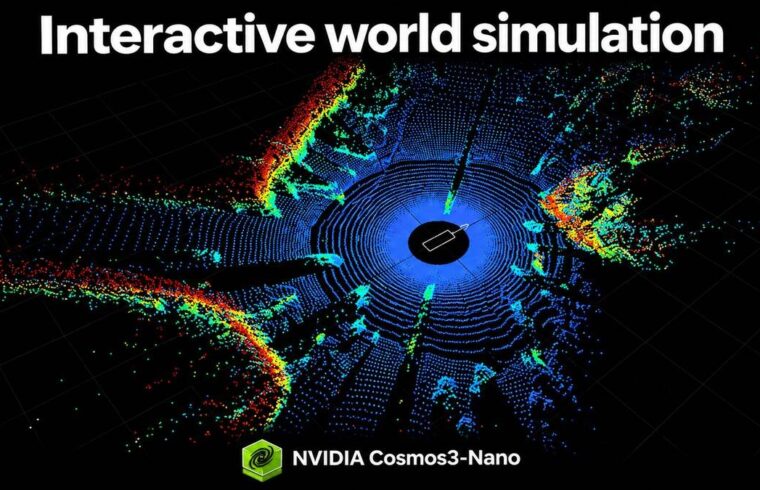
NVIDIA, 5 Kasım 2026’da Cosmos 3 ailesine dört yeni yapay zekâ modeli eklediğini duyurdu. Cosmos3-Nano adı altında sunulan modeller; otonom araçların ve robotların geliştirilmesinde kullanılan simülasyon, görsel veri üretimi ve sensör verisi oluşturma süreçlerine odaklanıyor. NVIDIA, modelleri fiziksel dünyadaki koşulları sanal ortamlarda canlandırmaya yardımcı olacak araçlar olarak konumlandırıyor.
Bu modellerin temelindeki dünya modeli yaklaşımı, bir ortamın nasıl göründüğünü ve belirli bir hareketten sonra ortamda nelerin değişebileceğini tahmin etmeyi amaçlıyor. Örneğin bir aracın yönü değiştiğinde kameraların ve LiDAR sensörünün ne algılayabileceği veya bir robot bir nesneyi hareket ettirdiğinde sahnenin nasıl görüneceği modellenebiliyor. Bu tür tahminler, geliştiricilerin gerçek araç ve robotlarla yapılacak testlerden önce farklı senaryoları sanal ortamda incelemesine imkân verebilir.
Gerçek dünyada test verisi toplamak zaman, donanım ve insan kaynağı gerektiriyor. Ayrıca tehlikeli ya da nadir karşılaşılan durumları kontrollü biçimde tekrar tekrar oluşturmak güç olabiliyor. Sentetik veri, yani bilgisayar tarafından üretilen test verisi, bu sınırlamaları azaltmaya yardımcı olabilir. Bununla birlikte, sanal ortamda elde edilen sonuçlar gerçek dünyadaki performansı tek başına kanıtlamaz. Üretilen verilerin fiziksel koşulları ne ölçüde temsil ettiğinin ve gerçek sensörlerle ne kadar tutarlı olduğunun ayrıca sınanması gerekir.
Cosmos3-Nano modelleri hangi görevleri üstleniyor?
NVIDIA’nın duyurduğu dört model, farklı simülasyon ihtiyaçlarına yönelik olarak tasarlandı. Modellerin bir bölümü sensör verisi üretirken diğerleri etkileşimli sürüş senaryoları, simülatör çıktılarının görselleştirilmesi veya robot hareketlerinin tahmini üzerinde çalışıyor. Böylece geliştiriciler, tek bir genel araç yerine iş akışlarının farklı aşamalarına yönelik modellerden yararlanabiliyor.
Cosmos3-Nano-Transfer-Auto, otonom sürüş senaryoları için kamera görüntüleri ve sensör verileri üretmeye odaklanıyor. NVIDIA’nın açıklamasına göre model, 11 adede kadar kamera görünümünü eş zamanlı olarak oluşturabiliyor ve balık gözü kameraları da destekliyor. RGB görüntülerinin yanı sıra LiDAR verisi de üretebilmesi, farklı sensörlerden gelen bilgilerin aynı senaryoda değerlendirilmesine yardımcı oluyor. Geliştiriciler hava durumunu, aydınlatmayı ve günün saatini değiştirerek bir sürüş durumunun farklı varyasyonlarını hazırlayabiliyor.
RGB, kırmızı, yeşil ve mavi renk kanallarından oluşan standart renkli görüntü verisini ifade ediyor. LiDAR ise lazer darbeleri gönderip geri dönüşlerini ölçerek çevredeki nesnelerin uzaklığını ve üç boyutlu yapısını algılayan bir sensör teknolojisi. Kamera ve LiDAR verilerinin birlikte üretilmesi, yalnızca sahnenin görsel görünümünü değil, sensörlerin çevreyi nasıl algıladığını da sınamaya yardımcı olabilir. Ancak üretilen iki veri türünün birbirleriyle fiziksel olarak tutarlı olup olmadığı uygulama sırasında doğrulanmalıdır.
Cosmos3-Nano-Sim-Auto, etkileşimli sürüş simülasyonlarına yönelik. Model, sürüş kontrollerindeki değişikliklere bağlı olarak kamera görüntülerini ve LiDAR gözlemlerini ardışık parçalar halinde üretebiliyor. Örneğin sanal araç başka bir yöne yönlendirildiğinde, sonraki görüntü ve sensör gözlemlerinin bu değişikliğe uygun biçimde oluşması hedefleniyor. Bu yapı, önceden hazırlanmış sabit bir video akışından farklı olarak kontrol girdilerinin simülasyonun devamını etkilemesine olanak tanıyor.
Sim-Auto’nun tek başına eksiksiz bir sürüş simülasyon ortamı olduğu düşünülmemeli. Tam bir kapalı döngü testinde modelin yanı sıra araç kontrollerini yöneten bileşenler, simülasyon ortamı ve sonuçları değerlendiren yazılımlar da gerekebilir. Bu nedenle geliştiricilerin modeli mevcut araçlarına nasıl entegre edeceklerini ve üretilen sonuçları hangi ölçütlerle doğrulayacaklarını belirlemesi önem taşıyor.
Cosmos3-Nano-Sim-Transfer, geleneksel fizik simülatörlerinden alınan bilgileri görsel çıktılara dönüştürmeye odaklanıyor. Bu iş akışında fizik simülatörü nesnelerin konumları ve hareketleri gibi fiziksel bilgileri hesaplıyor; Cosmos modeli ise bu girdilerden RGB görüntüleri oluşturuyor. Model derinlik, nesne bölütleme ve kenar bilgileri gibi farklı kontrol girdilerini destekliyor. Nesne bölütleme, görüntüdeki farklı nesnelerin veya alanların ayrı sınıflar halinde tanımlanmasıdır.
Bu görev paylaşımı, fiziksel hareketlerin hesaplanması ile görüntü üretiminin ayrı bileşenlerde yürütülmesini sağlayabilir. Geliştiriciler, sahnedeki bir nesnenin yerini veya hareketini fizik simülatöründe belirleyip bu bilgiyi görsel bir temsile dönüştürebilir. Böyle bir yöntemin test verisi çeşitliliğini artırma potansiyeli bulunuyor; ancak görsel gerçekçilik, fiziksel doğruluğun yerine geçmiyor. Özellikle nesnelerin hareketi, gölgeler, temas ve çevresel etkileşimler gibi ayrıntıların kullanılan senaryoya uygunluğu değerlendirilmelidir.
Cosmos3-Nano-Sim-Bimanual ise iki kollu robotların hareketlerinden sonra çevrenin nasıl değişebileceğini tahmin etmeyi hedefliyor. Model, bir robotun nesneleri kavrama veya hareket ettirme gibi eylemlerinin görsel sonuçlarını oluşturabiliyor. NVIDIA, YAM ve AgiBot robot yapılandırmalarına destek verildiğini belirtiyor. Robot hareketleri otomatik kontrol sistemleriyle ya da bir insanın kullandığı kumandalarla yönlendirilebiliyor.
Bu model, robotun eylemi ile çevredeki olası değişim arasındaki ilişkiyi sanal ortamda incelemek için kullanılabilir. Örneğin geliştiriciler, belirli bir kavrama hareketinden sonra nesnenin yerinin veya sahnenin görünümünün nasıl değiştiğini değerlendirebilir. Ancak gerçek robot donanımının sınırları, temas kuvvetleri ve nesnelerin fiziksel özellikleri gibi etkenlerin simülasyonda doğru temsil edilmesi gerekir. Modelin görsel tahminleri, robotun gerçek dünyada güvenli biçimde çalıştığını tek başına göstermez.
Dünya modeli yaklaşımı ve etkileşimli simülasyon
Cosmos 3 modellerinin ortak noktası, fiziksel ortamları yalnızca görüntü olarak üretmekle sınırlı kalmamalarıdır. Otonom araçlarda kamera görüntüsünün gerçekçi görünmesi kadar, görüntüdeki sahnenin LiDAR gibi diğer sensörlerin ölçümleriyle uyuşması da önemlidir. Robotik sistemlerde ise bir eylemin çevre üzerindeki etkisinin sonraki gözlemlere yansıması gerekir. Dünya modeli yaklaşımı, bu tür ilişkileri tahmin ederek simülasyonun farklı aşamalarına yardımcı olmayı amaçlıyor.
Etkileşimli simülasyonda sistem, yalnızca baştan sona sabitlenmiş bir video üretmez. Kullanıcının veya kontrol algoritmasının verdiği eylem, sonraki durumun oluşumunu etkiler. Örneğin araç yönünü değiştirdiğinde, modelin yeni bakış açısına uygun görüntüler oluşturması beklenir. Benzer biçimde robotun kolu hareket ettiğinde, nesnelerin ve çevrenin görünümü bu harekete göre değişebilir. Bu özellik, farklı kararların olası sonuçlarını değerlendirmek için yararlı olabilir.
Simülasyonun değeri, yalnızca kaç farklı senaryo üretebildiğiyle belirlenmez. Senaryoların gerçek hayattaki koşulları ne ölçüde temsil ettiği, farklı sensör verilerinin birbiriyle uyumu ve modelin uzun süreli tahminlerde ne kadar tutarlı kaldığı da önem taşır. Bir simülasyonda küçük tahmin hataları zaman içinde birikebilir. Bu nedenle sentetik verilerle eğitilen veya test edilen sistemlerin, gerçek veriler ve fiziksel testlerle karşılaştırılması gerekir.
16 milyar parametre ve model eğitimi
NVIDIA’nın teknik açıklamasına göre dört Cosmos3-Nano modelinin her biri 16 milyar eğitilebilir parametreye sahip. Parametreler, modelin eğitim sırasında öğrendiği ilişkileri temsil eden sayısal değerlerdir. Ancak parametre sayısı tek başına modelin ne kadar doğru, hızlı veya verimli çalışacağını göstermez. Sonuçlar kullanılan donanıma, modelin uygulandığı göreve, veri kalitesine ve değerlendirme yöntemine bağlı olarak değişebilir.
NVIDIA, modeller için çok aşamalı bir eğitim yaklaşımından söz ediyor. Bu süreçte modeller mevcut veriler kullanılarak uyarlanıyor ve geçmiş gözlemlerden sonraki görüntü parçalarını tahmin etmeyi öğreniyor. Daha sonraki aşamalar, görüntü üretiminin hızlandırılmasını ve önceki tahminlerden kaynaklanabilecek hataların azaltılmasını hedefliyor. Bu noktalar özellikle uzun süreli simülasyonlarda önem kazanıyor; çünkü küçük sapmalar art arda gelen tahminlerde büyüyebilir.
Bu eğitim yaklaşımının pratik başarısı, modelin farklı senaryolardaki performansıyla ölçülmeli. Örneğin aynı modelin değişen hava koşullarında, farklı yol düzenlerinde veya farklı robot yapılandırmalarında nasıl davrandığı incelenebilir. Tek bir örnek veya teknik özellik, bütün kullanım alanlarındaki doğruluk ve güvenilirliği açıklamak için yeterli değildir.
Açık ağırlıklar, lisans ve donanım gereksinimleri
Yeni Cosmos3-Nano modelleri açık ağırlıklı olarak yayımlandı. Açık ağırlık, geliştiricilerin eğitilmiş model ağırlıklarına erişebilmesi ve lisans koşulları çerçevesinde modelleri kendi iş akışlarına uyarlayabilmesi anlamına gelir. Bu, modelin tüm bileşenlerinin sınırsız biçimde açık olduğu veya her ortamda ek koşul olmadan kullanılabileceği anlamına gelmez. Kullanıcıların lisans şartlarını ve ilgili yazılım gereksinimlerini incelemesi gerekir.
NVIDIA, modelleri OpenMDW 1.1 lisansı kapsamında sunuyor ve lisans koşullarına uyulması halinde ticari ve ticari olmayan kullanımın desteklendiğini belirtiyor. Şirketin paylaştığı bilgilere göre modeller araştırmacılar ve geliştiriciler için tasarlanmış araçlar niteliğinde; son tüketiciye yönelik bir abonelik ürünü olarak tanıtılmıyor. Türkiye için açıklanmış özel bir satış fiyatı da bulunmuyor.
Donanım ve kurulum gereksinimleri modele ve kullanım senaryosuna göre değişebilir. Robot simülasyonu örneği için Linux, NVIDIA GPU, Docker ve NVIDIA Container Toolkit gereksinimleri belirtiliyor. NVIDIA, yayımlanan Sim-Bimanual kurulumunun bir GB200 üzerinde test edildiğini, ancak bunun asgari donanım gereksinimi olarak değerlendirilmemesi gerektiğini de açıklıyor. Bu nedenle kullanıcıların kendi sistemlerinde çalıştırmadan önce modelin güncel kurulum belgelerini ve bağımlılıklarını kontrol etmesi önem taşıyor.
Otonom sürüş ve robotik geliştirme açısından olası etkiler
Cosmos3-Nano ailesi, geliştiricilerin farklı sürüş ve robotik senaryoları üretip incelemesini kolaylaştırma potansiyeli taşıyor. Örneğin aynı yol düzeni değişik hava koşullarında veya farklı aydınlatma seviyelerinde tekrar oluşturulabilir. Nadir görülen durumların sanal ortamda ele alınması, test çeşitliliğini artırabilir. Birden fazla kamera açısının ve LiDAR verisinin birlikte üretilmesi de algılama sistemlerinin çeşitli girdilerle değerlendirilmesine yardımcı olabilir.
Açık ağırlıkların erişilebilir olması, araştırma ekiplerinin modelleri kendi verileri, sensörleri veya robot yapılandırmalarıyla uyarlamasını kolaylaştırabilir. Bununla birlikte uyarlama çalışmaları teknik uzmanlık, uygun donanım ve veri hazırlığı gerektirebilir. Ayrıca bir modelin belirli bir laboratuvar ortamında başarılı olması, farklı üretim koşullarında aynı sonucu vereceğini garanti etmez.
Bu nedenle duyurunun doğrudan anlamı, sürücüsüz araçların veya robotların hemen daha güvenli ya da daha yetenekli hale gelmesi değildir. Daha doğru değerlendirme, NVIDIA’nın geliştiricilere yeni simülasyon ve veri üretme araçları sunduğudur. Bu araçların gerçek etkisi; bağımsız testler, gerçek sensör verileriyle karşılaştırmalar ve fiziksel sistemlerde yapılan doğrulamalar sonucunda ortaya çıkacaktır.
NVIDIA Cosmos3-Nano teknik özeti
- Model ailesi: NVIDIA Cosmos 3 Nano
- Duyuru tarihi: 5 Kasım 2026
- Yeni model sayısı: Dört
- Parametre sayısı: Her model için 16 milyar eğitilebilir parametre
- Lisans: OpenMDW 1.1
- Transfer-Auto: Çoklu kamera görüntüleri ile RGB ve LiDAR verisi üretimi
- Kamera desteği: 11 adede kadar eş zamanlı görünüm; balık gözü kameraları da destekleniyor
- Sim-Auto: Sürüş kontrollerine bağlı etkileşimli görüntü ve sensör simülasyonu
- Sim-Transfer: Fizik simülatörü girdilerinden RGB görüntü üretimi
- Sim-Bimanual: İki kollu robotların eylemlerinden sonraki görsel durumu tahmin etme
- Belirtilen robot yapılandırmaları: YAM ve AgiBot
- Hedef kullanıcılar: Araştırmacılar ve geliştiriciler
- Türkiye için açıklanan fiyat: Bulunmuyor
Cosmos 3, NVIDIA’nın fiziksel dünyada hareket eden yapay zekâ sistemleri için simülasyon ve sentetik veri araçlarına yaptığı yatırımı gösteriyor. Modeller, gerçek testlerin yerine geçmekten ziyade geliştirme sürecinde ek bir değerlendirme katmanı sunmayı hedefliyor. Otonom araç ve robot sistemlerinin güvenilirliği ise bu tür sanal çalışmaların gerçek koşullardaki testlerle desteklenmesine bağlı olmaya devam edecek.









